
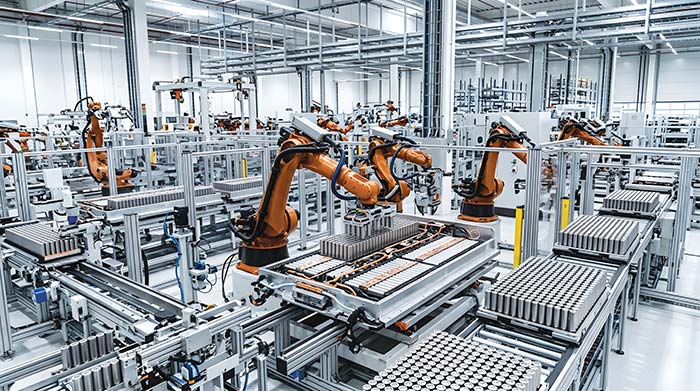
 Inteligența artificială (AI) determină o revoluție în arhitectura roboticii. AI face posibilă crearea unor mașini mult mai flexibile decât modelele convenționale. Acestea își vor păstra capacitatea de a efectua operațiunile precise și repetabile necesare sistemelor de producție. În același timp, AI poate asigura o supervizare la nivel înalt care nu numai că permite roboților să iasă din incintele de protecție și să funcționeze în lumea exterioară, ci îi face și mult mai adaptabili la sarcini noi.
Odată cu integrarea AI, programarea deterministă care stă la baza mișcării robotice nu necesită modificări. AI adaugă noi straturi la stiva software a robotului, iar acestea îi conferă în mod direct capacitatea de a se adapta la situații noi. În interiorul robotului, AI preia rolul de a superviza diversele strategii de mișcare pe care inginerii le-au dezvoltat de-a lungul multor ani pentru realizarea operațiunilor de precizie la nivelul de bază al controlului.
AI permite gestionarea mediilor nestructurate. Pentru producătorii de roboți, capabilitățile tot mai avansate ale AI reprezintă o oportunitate majoră de a se impune pe o piață aflată încă la început. Această nouă flexibilitate poate reduce, de asemenea, timpul necesar pentru ca roboții să devină utili în mediul de lucru. În loc să se bazeze pe programe fixe sau pe secvențe de acțiuni pe care dezvoltatorii trebuie să le creeze pentru ca un robot să îndeplinească sarcini utile, mașinile dotate cu AI pot învăța prin imitarea acțiunilor umane și pot combina aceste acțiuni în moduri sofisticate, ca răspuns la comenzi vocale sau vizuale.
Percepția mediului: de la senzori la rețele CNN
Pentru a valorifica avantajele oferite de AI, este important să se diferențieze diversele sale forme și să fie utilizate pentru construirea unei arhitecturi robotice solide. Primul pas constă în a-i oferi robotului posibilitatea de a procesa datele de intrare provenite din mediul înconjurător. Acestea provin în principal de la sistemele de viziune, deși pot fi completate și cu alte semnale. De exemplu, senzorii care măsoară presiunea și poziția pot fi extrem de valoroși pentru a-i oferi robotului o imagine mai clară asupra mediului înconjurător și a obiectelor pe care le manipulează.
Arhitectura rețelei neurale convoluționale (CNN – Convolutional Neural Network) continuă să ofere cea mai performantă tehnologie bazată pe învățare profundă pentru interpretarea datelor de intrare provenite de la camere și alți senzori. Proiectată pentru date care se încadrează în topologii de tip grilă, rețeaua CNN valorifică tiparele din pixelii sau eșantioanele învecinate pentru detectarea marginilor și a altor caracteristici în straturile sale inițiale. În etapele următoare, informațiile extrase de straturile anterioare sunt combinate pentru a identifica caracteristici mai complexe. Straturile complet conectate utilizează caracteristicile de nivel inferior pentru a face predicții și a lua decizii cu privire la datele primite. Rezultatul este un flux eficient de procesare pentru interpretarea și clasificarea caracteristicilor din datele de intrare ale senzorilor, în sprijinul sarcinilor ulterioare, inclusiv al altor modele AI. Sensibilitatea la diferențele locale dintre pixeli permite unei rețele CNN să distingă materialele și obiectele, facilitând interacțiuni mai complexe cu lumea fizică.
De la percepție la planificarea autonomă
 Într-un robot dotat cu inteligență artificială, predicțiile și clasificările realizate de una sau mai multe rețele CNN pot alimenta un model de bază. Dezvoltată inițial pentru a susține procesarea limbajului natural, structura Transformer pe care este construit acest model s-a dovedit extrem de eficientă în interpretarea informațiilor și chiar în procesele de raționament. Datorită acestei capabilități, modelele de bază mai avansate permit planificarea autonomă și descompunerea sarcinilor în subsarcini și profiluri de mișcare pe care sistemele de control de nivel inferior ale robotului le pot executa.
Modelele mai simple pot procesa limbajul natural, transformând expresiile rostite în text care poate fi utilizat drept instrucțiune pentru robot. La rândul lor, modelele de conversie text-vorbire îi pot oferi robotului posibilitatea de a comunica utilizatorilor ceea ce face.
În această arhitectură, mai multe modele AI interacționează atât între ele, cât și cu software-ul de nivel inferior. Rețelele CNN gestionează datele provenite de la senzori și transmit informații către modelele AI bazate pe Transformer. Unul dintre acestea poate interpreta comenzile vocale și alte forme de intrare, în timp ce un model de bază mai complex preia controlul asupra planificării traiectoriei, interpretării și secvențierii strategiilor de mișcare pe care robotul le execută ulterior.
Latență și autonomie
Latența redusă a răspunsului este un aspect vital al proiectării roboților. Platformele bazate pe cloud pot oferi acces la modele de bază sofisticate. Însă utilizarea lor implică o latență semnificativă a comunicațiilor. În cazul unui centru de date aflat la distanță, datele trebuie să parcurgă sute de kilometri înainte ca modelul de bază să poată genera token-uri care să redirecționeze robotul pentru a evita un pericol sau o eroare. Utilizarea modelelor de bază din cloud pentru planificarea traiectoriilor și coordonarea roboților înainte de inițierea unei sarcini poate fi utilă. Însă, inteligența artificială implementată local (edge AI) va constitui un element-cheie al mașinilor capabile să navigheze în medii nestructurate.
De la procesarea locală la antrenarea cu gemeni digitali
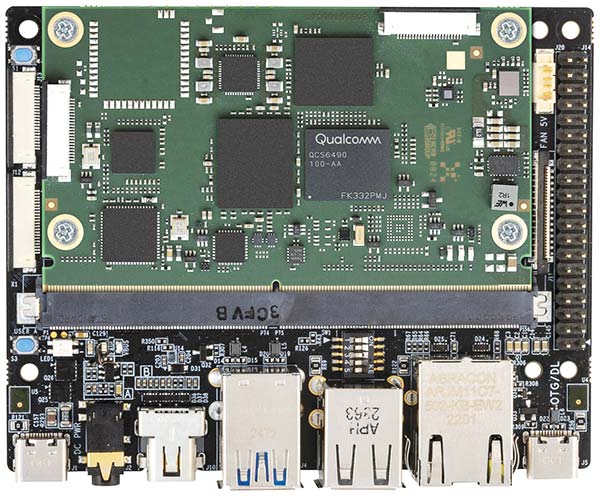
 Datorită îmbunătățirilor atât în ceea ce privește capabilitățile hardware, cât și eficiența modelelor, implementarea în comun a modelelor de bază și a inteligenței artificiale pentru viziune în interiorul unui robot reprezintă o strategie viabilă. Pe măsură ce producătorii OEM din domeniul roboticii evaluează implementarea locală a acestor sarcini de lucru AI din ce în ce mai complexe, mulți apelează la specialiști în sisteme de calcul embedded, precum Tria, pentru a identifica combinația optimă între performanța de procesare, eficiența energetică și scalabilitatea sistemelor autonome de nouă generație.
Producătorii de hardware embedded au proiectat acceleratoare pentru optimizarea performanței rețelelor neurale. Unele dintre acestea sunt orientate în principal către rețelele neurale convoluționale (CNN). Însă motoarele dezvoltate mai recent, precum Dragonwing de la Qualcomm, încorporează caracteristici care îmbunătățesc performanța modelelor bazate pe Transformer.
Antrenarea acestor sisteme poate implica o utilizare mai intensă a cloud-ului. Un exemplu în acest sens este folosirea gemenilor digitali. Aceștia utilizează o reprezentare virtuală a robotului, care rulează în cloud, pentru a procesa stimulii mai rapid și mai ușor decât ar fi posibil cu hardware-ul fizic. Gemenii digitali pot valorifica modele matematice pentru a simula în software interacțiuni care reproduc modul în care acestea s-ar desfășura în lumea fizică.
Folosind înregistrări video ale modului de executare a sarcinilor, geamănul digital poate evalua cât de bine va executa robotul aceleași acțiuni. Abaterile de la comportamentul ideal pot fi apoi utilizate ca date pentru antrenarea modelelor AI care stau la baza sistemului, în vederea îmbunătățirii performanțelor. Deoarece aceste procese pot fi desfășurate mult mai rapid decât în timp real, utilizarea gemenilor digitali va accelera dezvoltarea.
Siguranța roboților în era AI
Integrarea AI în roboți pentru a-i face mai flexibili nu ar trebui să compromită unul dintre obiectivele majore de proiectare: asigurarea funcționării lor în condiții de siguranță. În mod tradițional, roboții au funcționat în principal în interiorul unor incinte fizice de protecție. Modelarea cu ajutorul gemenilor digitali reprezintă un pas important. Aceștia pot simula situații potențial periculoase exclusiv în mediul software. În plus, mecanismele software destinate protejării modelului de bază pot crea o incintă virtuală de protecție. Aceste mecanisme pot funcționa la mai multe niveluri.
 O categorie de mecanisme de protecție se ocupă de instrucțiunile transmise modelelor de bază. Acestea verifică comenzile pe care utilizatorii le transmit robotului și determină dacă vreuna dintre ele ar putea conduce la o funcționare nesigură. În acest caz, mecanismul de protecție împiedică utilizarea comenzii respective ca instrucțiune pentru modelul de bază. Mecanismele de protecție pot funcționa și la niveluri inferioare. Ele pot interpreta datele provenite de la senzorii de presiune și de la alți senzori pentru a verifica dacă există riscul unei coliziuni sau pentru a împiedica robotul să exercite o presiune prea mare asupra unui obiect. În plus, utilizarea unor tehnici care favorizează rezultate explicabile va contribui la îmbunătățirea coordonării dintre modelele AI și mecanismele lor de protecție.
Platforme și parteneriate pentru robotică autonomă
Implementarea AI în robotică poate fi complexă, ceea ce face ca parteneriatele să fie esențiale. Producătorii de roboți vor beneficia de legături mai strânse cu experții din ecosistemele dedicate software-ului AI, senzorilor și semiconductorilor. Utilizarea platformelor proiectate special pentru aplicații AI reprezintă un alt pas prin care echipele de dezvoltare pot reduce timpul de lansare pe piață, în loc să încerce să adapteze modelele pentru a funcționa pe sisteme de calcul embedded convenționale. De asemenea, este recomandată alegerea unor arhitecturi modulare și actualizabile. Acestea se pot adapta mai ușor la progresele rapide din domeniul AI și la diversele tipuri de acceleratoare hardware de care vor avea nevoie. Pe măsură ce sarcinile de lucru AI devin tot mai solicitante, selectarea platformei de calcul embedded potrivite devine o decizie critică de proiectare pentru producătorii OEM din domeniul roboticii.
Alegerea platformei
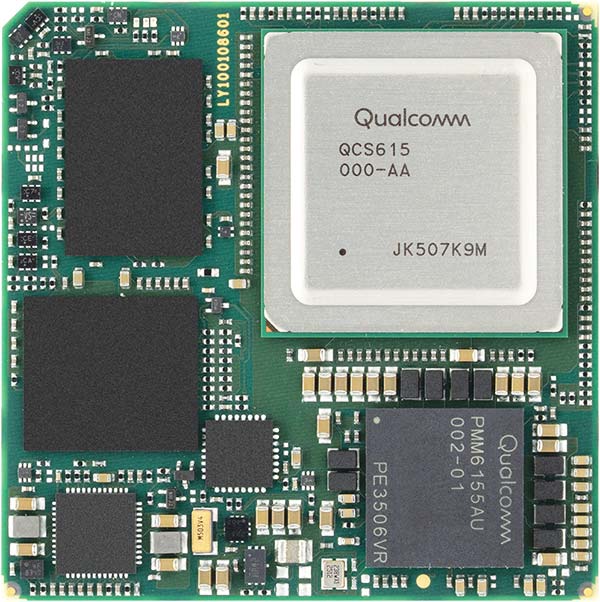 Obținerea echilibrului necesar între performanță, eficiență energetică, management termic și scalabilitate pe termen lung presupune o înțelegere aprofundată atât a stivei software AI, cât și a arhitecturii hardware pe care se bazează sistemul. Colaborarea cu un specialist în sisteme de calcul embedded care are relații strânse cu parteneri de top din domeniul semiconductorilor și al tehnologiei va fi esențială pentru proiectanții care doresc să identifice și să integreze platforme optimizate pentru aplicații de AI pentru viziune, AI generativă și inferență locală.
Companii precum Tria sprijină dezvoltatorii din domeniul roboticii nu doar în alegerea hardware-ului, ci și pe tot parcursul procesului de dezvoltare, ajutându-i să se orienteze în ecosistemele AI aflate într-o evoluție rapidă și să adopte arhitecturi care pot fi actualizate pe măsură ce modelele și cerințele se schimbă. Prin combinarea accesului la platforme de calcul pregătite pentru AI cu o abordare bazată pe un ecosistem solid, Tria este bine poziționată pentru a ajuta producătorii de roboți să accelereze dezvoltarea sistemelor autonome și să lanseze mai rapid pe piață soluții de robotică de nouă generație.
 Autor:
Martin Unverdorben,
Technical Information Manager,
Tria Technologies

Glosar de termeni
CNN (Convolutional Neural Network – rețea neurală convoluțională) — Arhitectură de rețea neurală utilizată în special pentru procesarea imaginilor și a altor date organizate sub formă de grilă. Permite identificarea progresivă a unor caracteristici precum margini, forme și obiecte.
Transformer — Arhitectură de rețea neurală utilizată inițial pentru procesarea limbajului natural și adoptată ulterior într-o gamă largă de modele AI datorită capacității sale de a interpreta contexte complexe și de a susține procese de raționament.
Model de bază (Foundation Model) — Model AI de mari dimensiuni, antrenat pe volume extinse de date și capabil să fie utilizat sau adaptat pentru numeroase sarcini, de la interpretarea limbajului până la planificarea autonomă.
Edge AI — Implementarea și executarea algoritmilor de inteligență artificială local, în apropierea sursei datelor sau chiar în dispozitiv, reducând dependența de cloud și latența comunicațiilor.
Geamăn digital (Digital Twin) — Reprezentare virtuală a unui sistem sau dispozitiv fizic, utilizată pentru simularea, analizarea și optimizarea comportamentului acestuia înainte sau în timpul funcționării reale.
Guardrails — Mecanisme software de protecție care impun limite și reguli de siguranță comportamentului unui model AI pentru a preveni decizii sau acțiuni nedorite ori nesigure.
Token — Unitate elementară de informație procesată sau generată de anumite modele AI; poate reprezenta un cuvânt, o parte dintr-un cuvânt sau un alt segment de date.
Inferență locală — Executarea unui model AI direct pe sistemul embedded sau pe dispozitivul aflat în apropierea sursei datelor, fără a transfera procesarea principală către cloud.
Accelerator hardware — Componentă specializată destinată executării mai eficiente a anumitor tipuri de calcule, inclusiv operațiile necesare rețelelor neurale și modelelor AI.