
 Sistemele robotice se bazează din ce în ce mai mult pe viziune pentru a percepe mediul înconjurător și a interacționa cu acesta, ceea ce generează o cerere tot mai mare de conexiuni de date de mare viteză și cu latență redusă. Gigabit Multimedia Serial Link (GMSL™) oferă o soluție promițătoare prin transmiterea semnalelor video, a semnalelor de control și a alimentării printr-un singur cablu, cu un grad ridicat de fiabilitate. Articolul examinează utilizarea camerelor în robotică, provocările de conectivitate asociate și modul în care GMSL poate permite realizarea unor platforme robotice scalabile, robuste și orientate către performanță.
Introducere
Tehnologia Gigabit Multimedia Serial Link (GMSL™), dezvoltată inițial pentru aplicații auto, se impune ca o soluție puternică și eficientă pentru sistemele robotice. GMSL transmite date video de mare viteză, semnale de control bidirecționale și alimentare printr-un singur cablu, oferind transmisie pe distanțe mari prin cablu, latență deterministă de ordinul microsecundelor și o rată de eroare de biți (BER) extrem de scăzută. Tehnologia reduce complexitatea cablajului și spațiul total ocupat de soluție, fiind ideală pentru roboții în care sistemul de viziune joacă un rol central și care funcționează în medii dinamice și adesea dificile.
Secțiunile următoare prezintă unde și cum sunt utilizate camerele în robotică, provocările legate de date și conectivitate cu care se confruntă aceste aplicații și modul în care GMSL poate ajuta proiectanții de sisteme să realizeze platforme robotice scalabile, fiabile și de înaltă performanță.
Unde sunt utilizate camerele în robotică?
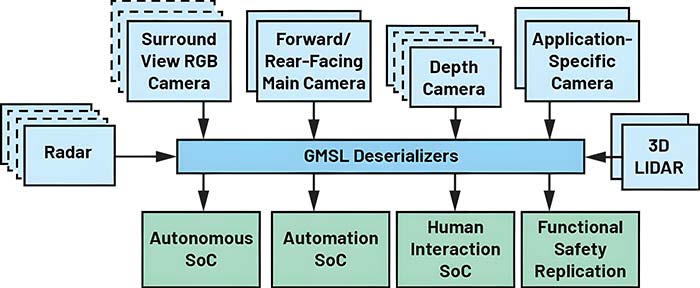
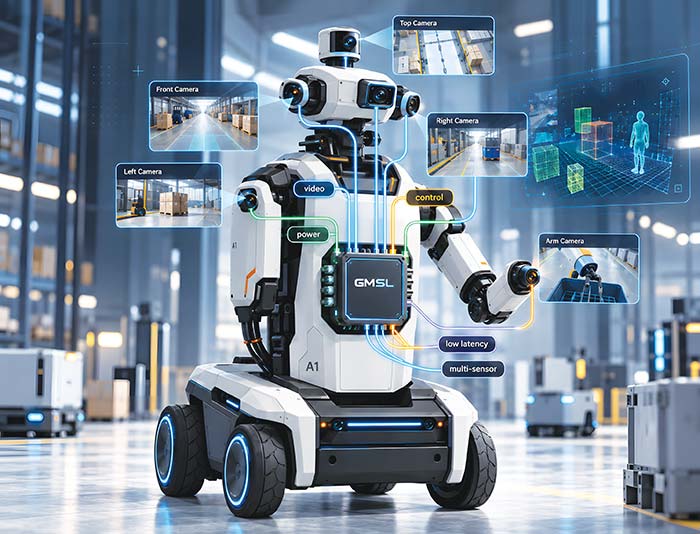
Figura 1: Exemplu de sistem multimodal de viziune robotică bazat pe GMSL. (Sursă: ADI)
Camerele se află în centrul percepției robotice moderne, permițând roboților să interpreteze și să reacționeze la mediul înconjurător în timp real. Fie că este vorba despre un robot de depozit care navighează pe culoare, un braț robotic care sortează colete sau un robot de serviciu care interacționează cu oamenii, sistemele de viziune sunt esențiale pentru autonomie, automatizare și interacțiune. Camerele diferă nu doar prin funcție, ci și prin formă, fiind montate pe diferite părți ale robotului în funcție de sarcină și adaptate la constrângerile fizice și operaționale ale platformei (vezi Figura 1).
Autonomie
În robotica autonomă, camerele servesc drept ochi ai mașinii, permițându-i să perceapă împrejurimile, să evite obstacolele și să-și determine poziția în mediul înconjurător. În cazul roboților mobili – cum ar fi roboții de livrare, roboții mobili din depozite sau roverele agricole – acest lucru implică adesea o combinație de camere cu câmp larg de vizualizare, amplasate la colțurile sau marginile robotului. Aceste sisteme de viziune panoramică oferă o percepție la 360°, ajutând robotul să se deplaseze în spații complexe fără coliziuni.
Alte aplicații legate de autonomie utilizează camere orientate în jos sau în sus pentru a citi marcajele fiduciale de pe podele, tavane sau pereți. Aceste repere acționează ca indicatoare vizuale, permițând roboților să-și recalibreze poziția sau să declanșeze acțiuni specifice pe măsură ce se deplasează prin medii structurate, precum fabrici sau spitale. În sistemele mai avansate, camerele stereo sau camerele ToF (Time of Flight) sunt amplasate în partea din față sau pe părțile laterale ale robotului pentru a genera hărți tridimensionale, a estima distanțele și a sprijini procesul de localizare și cartografiere simultană (SLAM).
Amplasarea acestor camere este adesea dictată de dimensiunea robotului, de mobilitatea acestuia și de câmpul vizual necesar. La roboții mici de livrare care circulă pe trotuare, de exemplu, camerele pot fi încorporate în panouri încastrate pe toate cele patru laturi. La o dronă, acestea sunt de obicei orientate înainte pentru navigație și în jos pentru aterizare sau urmărirea obiectelor.
Automatizare
În automatizarea industrială, sistemele de viziune ajută roboții să execute sarcini repetitive sau de precizie rapid și consecvent. Camera poate fi montată pe un braț robotic – chiar lângă un dispozitiv de prindere sau un efector final – iar sistemul poate inspecta vizual, localiza și manipula obiecte cu o precizie ridicată. Acest lucru este deosebit de important în operațiunile de preluare și plasare, unde identificarea poziției și orientării exacte a unei piese sau a unui colet este esențială.
În alte situații, camerele sunt fixate deasupra unei zone de lucru – montate pe un portal sau pe o șină suspendată – pentru a monitoriza obiectele de pe o bandă transportoare sau pentru a scana coduri de bare. În mediile de depozitare, roboții mobili utilizează camere orientate înainte pentru a detecta etichetele de pe rafturi, indicatoarele sau codurile QR, permițând alocarea dinamică a sarcinilor sau modificarea rutelor.
Unii roboți de inspecție, în special cei utilizați în infrastructură, utilități sau industria grea, sunt echipați cu camere cu zoom montate pe stâlpi sau brațe articulate. Acestea le permit să capteze imagini de înaltă rezoluție ale cordoanelor de sudură, jgheaburilor de cabluri sau îmbinărilor conductelor – sarcini care ar fi periculoase sau ar necesita mult timp dacă ar fi efectuate manual.
Interacțiunea cu oamenii
Camerele joacă, de asemenea, un rol central în modul în care roboții interacționează cu oamenii. În producția colaborativă, în domeniul sănătății sau în sectorul serviciilor, roboții trebuie să înțeleagă gesturile, să recunoască fețele și să mențină o prezență socială. Sistemele de viziune fac posibil acest lucru.
Roboții umanoizi și cei de serviciu au adesea camere încorporate în cap sau în piept, imitând linia vizuală umană pentru a permite o interacțiune naturală. Aceste camere ajută robotul să interpreteze expresiile faciale, să mențină contactul vizual sau să urmărească privirea unei persoane. Unele sisteme utilizează camere de adâncime sau obiective fisheye (ochi de pește) pentru a urmări mișcările corpului sau pentru a detecta momentul în care o persoană intră într-un spațiu de lucru comun.
În scenariile cu roboți colaborativi (coboți), în care oamenii și mașinile lucrează împreună, viziunea artificială este utilizată pentru a asigura siguranța și capacitatea de reacție. Robotul poate monitoriza apropierea membrelor sau a uneltelor, ajustându-și comportamentul pentru a evita coliziunile sau pentru a-și întrerupe activitatea dacă cineva se apropie prea mult.
Chiar și în sistemele comandate de la distanță sau semi-autonome, viziunea artificială rămâne esențială. Camerele montate frontal transmit imagini video în direct către operatorii aflați la distanță, permițând controlul sau inspecția în timp real. La acest flux video se pot adăuga suprapuneri de realitate augmentată pentru a facilita sarcini precum diagnosticarea la distanță sau instruirea.
În toate aceste domenii, amplasarea camerei – fie pe un dispozitiv de prindere, pe un suport cardanic, pe baza sau pe capul robotului – reprezintă o decizie de proiectare legată de funcția, configurația și mediul de operare al robotului. Pe măsură ce sistemele robotice devin tot mai capabile și autonome, rolul viziunii va continua să crească, iar integrarea camerelor va deveni tot mai sofisticată și mai importantă.
Provocările viziunii robotice
Pe măsură ce sistemele de viziune devin coloana vertebrală a inteligenței robotice, oportunitățile și complexitatea cresc în paralel. Camerele de înaltă performanță oferă capabilități avansate – permițând percepția în timp real, manipularea precisă și o interacțiune mai sigură cu oamenii – dar impun, de asemenea, cerințe tot mai mari arhitecturii sistemului. Nu mai este vorba doar despre transferul rapid al unor volume mari de date video. Mulți dintre roboții de astăzi trebuie să ia decizii în fracțiuni de secundă pe baza datelor multimodale provenite de la senzori, în condițiile unor constrângeri severe de spațiu, gestionând limitările energetice, evitând interferențele electromagnetice (EMI) și respectând cerințe stricte de siguranță funcțională în imediata apropiere a oamenilor.
Aceste provocări sunt amplificate de mediile în care operează roboții. Un robot de depozit poate intra și ieși din congelatoare, fiind expus unor variații bruște de temperatură și condensului. Un rover agricol se poate deplasa pe terenuri neamenajate, fiind supus în permanență vibrațiilor și șocurilor mecanice. Roboții de serviciu din spitale sau spații publice pot întâlni spații nefamiliare și complexe din punct de vedere vizual, unde trebuie să se adapteze rapid pentru a se deplasa în siguranță printre oameni și obstacole.
Depășirea provocărilor cu GMSL
GMSL este deosebit de bine adaptat pentru a răspunde cerințelor sistemelor robotice moderne. Combinația dintre lățimea de bandă, robustețe și flexibilitatea de integrare îl face foarte potrivit pentru platforme echipate cu numeroși senzori, care funcționează în medii dinamice și în aplicații critice. Caracteristicile următoare evidențiază modul în care GMSL abordează principalele provocări ale viziunii robotice.
Rată de transfer de date ridicată și latență redusă
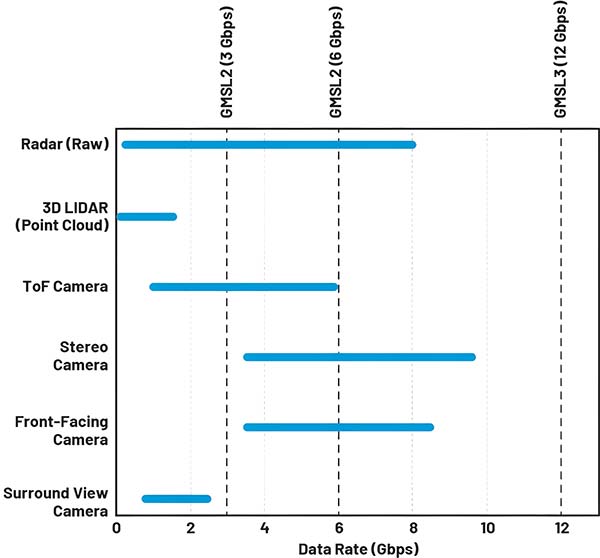
Figura 2: Intervalele de lățime de bandă ale senzorilor în raport cu capabilitățile GMSL. (Sursă: ADI)
Familiile de produse GMSL2™ și GMSL3™ suportă rate de transfer de date pe canalul direct (calea video) de 3 Gbps, 6 Gbps și 12 Gbps, acoperind o gamă largă de aplicații de viziune robotică. Aceste rate de transfer flexibile permit proiectanților de sisteme să optimizeze rezoluția, rata de cadre, tipul de senzor și cerințele de procesare (Figura 2).
O conexiune de 3 Gbps este suficientă pentru majoritatea camerelor cu vedere panoramică care utilizează senzori cu obturator rulant de 2 MP până la 3 MP la 60 de cadre pe secundă (FPS). De asemenea, aceasta suportă și alte modalități comune de detecție, precum senzorii ToF și unitățile LiDAR (Light Detection and Ranging) cu ieșiri de tip nor de puncte, precum și senzorii radar care transmit date de detecție sau semnale de retur comprimate, similare imaginilor.
Rate de transfer mai mari pentru aplicații avansate
Modul de 6 Gbps este utilizat de obicei pentru camera principală orientată înainte a robotului, unde sunt necesari senzori cu rezoluție mai mare, de regulă de 8 MP sau mai mult, pentru detectarea obiectelor, înțelegerea semantică sau recunoașterea indicatoarelor. Această rată de transfer suportă, de asemenea, senzori ToF cu ieșire brută sau sisteme de viziune stereo care fie transmit în flux datele brute provenite de la doi senzori de imagine, fie furnizează un flux procesat de tip nor de puncte prin intermediul unui procesor de semnal de imagine (ISP) integrat. Multe camere stereo disponibile în prezent pe piață se bazează pe această rată de transfer pentru a funcționa la rate ridicate de cadre.
La nivelul superior, conexiunile de 12 Gbps permit utilizarea camerelor cu rezoluție de 12 MP sau mai mare în aplicații robotice specializate care necesită clasificare avansată a obiectelor, segmentarea scenei sau percepție la distanțe mari. Este interesant de remarcat că până și unii senzori cu obturator global și rezoluție redusă necesită conexiuni de viteză mai mare pentru a reduce timpul de citire și a evita artefactele de mișcare în timpul ciclurilor rapide de captare, aspect esențial în medii dinamice sau în aplicații cu mișcări rapide.
Latență redusă și sincronizare precisă
Deoarece GMSL utilizează duplexarea în domeniul frecvenței pentru a separa canalul direct (video și control) de canalul invers (control), tehnologia permite comunicații bidirecționale cu latență redusă și deterministă, fără riscul coliziunilor de date. La toate ratele de transmisie, GMSL menține o latență foarte scăzută: întârzierea suplimentară dintre intrarea unui serializator GMSL și ieșirea unui deserializator este, de obicei, de ordinul câtorva zeci de microsecunde – neglijabilă pentru majoritatea sistemelor de viziune robotică în timp real.
Latența deterministă a canalului invers permite declanșarea hardware precisă de la sistemul gazdă către cameră – aspect esențial pentru captarea sincronizată a imaginilor provenite de la mai mulți senzori, precum și pentru declanșarea cadrelor în funcție de evenimente, în aplicații cu cerințe temporale stricte și fluxuri de lucru robotice complexe. Obținerea acestui nivel de precizie a sincronizării cu camere USB sau Ethernet necesită, de obicei, adăugarea unei linii separate de declanșare hardware, ceea ce sporește complexitatea sistemului și necesarul de cablare.
Spațiu ocupat redus și consum scăzut de energie
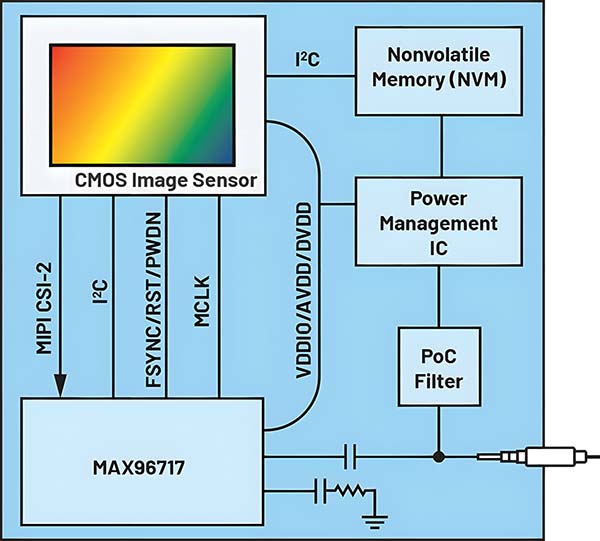
Figura 3: Arhitectură tipică a unei camere GMSL bazate pe MAX96717. (Sursă: ADI)
Unul dintre principalele avantaje ale GMSL este reducerea infrastructurii de cabluri și conectori. GMSL este o legătură full-duplex, iar majoritatea camerelor GMSL utilizează funcția de alimentare prin cablu coaxial (PoC – Power-over-Coax), permițând transmiterea datelor video, a semnalelor de control bidirecționale și a alimentării printr-un singur cablu coaxial subțire. Acest lucru simplifică semnificativ cablarea, reduce greutatea și volumul total al cablajului și facilitează rutarea cablurilor în platformele robotice compacte sau articulate (Figura 3).
În plus, serializatorul GMSL este un dispozitiv cu un grad ridicat de integrare, care combină interfața video (de exemplu, MIPI-CSI) și interfața fizică GMSL (PHY) într-un singur cip. Consumul de energie al serializatorului GMSL, de obicei în jur de 260 mW în modul de 6 Gbps, este redus în comparație cu tehnologiile alternative cu un debit de date similar. Toate aceste caracteristici se traduc printr-o suprafață mai mică ocupată pe placa de circuit imprimat, cerințe reduse de management termic – eliminând adesea necesitatea unor radiatoare voluminoase – și o eficiență generală mai mare a sistemului, în special în cazul roboților alimentați de la baterii.
Agregarea senzorilor și rutarea datelor video
Deserializatoarele GMSL sunt disponibile în configurații multiple, suportând una, două sau patru conexiuni de intrare, ceea ce permite realizarea unor arhitecturi flexibile de agregare a senzorilor. Astfel, proiectanții pot conecta mai multe camere sau module de senzori la o singură unitate de procesare fără comutare suplimentară sau multiplexare externă, aspect deosebit de util în sistemele robotice cu mai multe camere.
Pe lângă intrările multiple, SERDES GMSL suportă și funcții avansate pentru gestionarea și rutarea inteligentă a datelor în cadrul sistemului. Acestea includ:
- Transmisie broadcast a comenzilor I²C și a semnalelor GPIO pentru configurarea simultană a senzorilor și sincronizarea cadrelor.
- Remaparea adreselor I²C pentru a evita conflictele de adrese în modul pass-through.
- Reatribuirea canalelor virtuale, permițând maparea distinctă a mai multor fluxuri video în bufferul de cadre al sistemelor pe cip (SoC).
- Duplicarea fluxurilor video și filtrarea canalelor virtuale, permițând transmiterea selectivă a datelor video către mai multe SoC-uri – de exemplu, pentru a alimenta atât lanțurile de procesare dedicate automatizării, cât și pe cele destinate interacțiunii, folosind imaginile provenite de la aceeași cameră sau pentru a susține căi de procesare redundante în vederea îmbunătățirii siguranței funcționale.
Siguranță și fiabilitate
Tehnologia GMSL, dezvoltată inițial pentru aplicații auto din domeniul sistemelor avansate de asistență la conducere (ADAS), a fost validată în condiții reale de funcționare, în medii în care siguranța, fiabilitatea și robustețea sunt condiții indispensabile. Sistemele robotice, în special cele care funcționează în preajma oamenilor sau care îndeplinesc sarcini industriale critice, pot beneficia de aceleași standarde înalte.
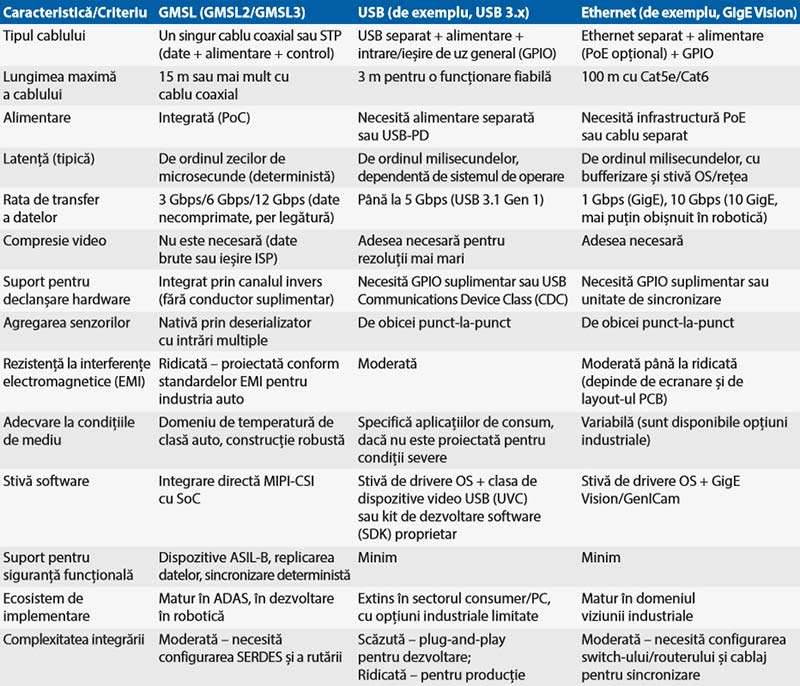
Tabelul 1. GMSL vs. USB și Ethernet: Compromisuri în viziunea robotică
Majoritatea serializatoarelor și deserializatoarelor GMSL sunt calificate pentru funcționare într-un interval de temperatură cuprins între –40°C și +105°C și dispun de egalizare adaptivă integrată, care monitorizează și ajustează continuu setările transceiverului în funcție de variațiile condițiilor de mediu. Acest lucru oferă arhitecților de sistem flexibilitatea necesară pentru a proiecta roboți care funcționează fiabil în condiții de temperatură extreme sau variabile.
În plus, majoritatea dispozitivelor GMSL sunt conforme cu ASIL-B și prezintă rate de eroare de biți (BER) extrem de scăzute. În condiții de funcționare conforme cu specificațiile, GMSL2 oferă o valoare BER tipică de 10⁻¹⁵, în timp ce GMSL3, cu funcția obligatorie de corecție anticipată a erorilor (FEC – Forward Error Correction), poate atinge o valoare BER de numai 10⁻³⁰. Această integritate excepțională a datelor, combinată cu certificarea de siguranță, simplifică semnificativ integrarea siguranței funcționale la nivel de sistem.
În consecință, robustețea GMSL reduce timpii de nefuncționare și costurile de întreținere și sporește încrederea în fiabilitatea pe termen lung a sistemului – avantaje esențiale atât pentru implementările de robotică industrială, cât și pentru cele de robotică de servicii.
Ecosistem matur
GMSL beneficiază de un ecosistem matur și pregătit pentru implementare, dezvoltat în urma unor ani de utilizare pe scară largă în sistemele auto și susținut de o rețea extinsă de parteneri la nivel global. Acesta include un portofoliu cuprinzător de camere pentru evaluare și camere pregătite pentru producție, plăci de procesare, cabluri, conectori, precum și suport software și drivere – toate testate și validate în condiții reale exigente. Pentru dezvoltatorii din domeniul roboticii, acest ecosistem înseamnă cicluri de dezvoltare mai scurte, integrare simplificată și facilitarea trecerii de la prototip la producție.
GMSL vs. conectivitatea tradițională pentru viziunea robotică
În ultimii ani, tehnologia GMSL a devenit tot mai accesibilă și în afara industriei auto, deschizând noi posibilități pentru sistemele robotice de înaltă performanță. Odată cu creșterea cerințelor sistemelor de viziune robotică – mai multe camere, rezoluții mai mari, sincronizare mai precisă și medii de operare mai dificile – interfețele tradiționale precum USB și Ethernet se dovedesc adesea insuficiente în ceea ce privește lățimea de bandă, latența și complexitatea integrării. GMSL se impune ca o opțiune preferată pentru modernizare, oferind o soluție robustă, scalabilă și pregătită pentru producție, care înlocuiește treptat USB și Ethernet în numeroase platforme robotice avansate. Tabelul 1 compară cele trei tehnologii pe baza unor criterii-cheie relevante pentru proiectarea sistemelor de viziune robotică.
Concluzie
Pe măsură ce robotica se extinde către medii tot mai solicitante și o gamă tot mai diversă de aplicații, sistemele de viziune trebuie să evolueze pentru a integra un număr mai mare de senzori, a asigura o lățime de bandă mai mare și o performanță deterministă. Deși soluțiile tradiționale de conectivitate vor rămâne importante pentru dezvoltare și pentru anumite scenarii de implementare, acestea implică compromisuri în ceea ce privește latența, sincronizarea și integrarea sistemului, care limitează scalabilitatea. GMSL, prin combinația dintre ratele ridicate de transfer de date, transmisia pe distanțe mari prin cablu, alimentarea integrată și latența redusă și deterministă în ambele sensuri, oferă o bază dovedită pentru realizarea unor sisteme scalabile de viziune robotică. Prin adoptarea tehnologiei GMSL, proiectanții pot accelera tranziția de la prototip la producție, realizând roboți mai inteligenți și mai fiabili, pregătiți să facă față provocărilor unei game largi de aplicații reale.
Autor
Kainan Wang
Inginer de aplicații de sistem – Departamentul Auto
Analog Devices
Despre autor: Kainan Wang este inginer de aplicații de sistem în cadrul Diviziei Auto a companiei Analog Devices din Wilmington, Massachusetts. S-a alăturat companiei Analog Devices în 2016, după ce a obținut un masterat în inginerie electrică la Northeastern University din Boston, Massachusetts. Kainan a lucrat cu soluții de imagistică 2D/3D, de la dezvoltarea hardware și integrarea sistemelor până la dezvoltarea aplicațiilor. În prezent, activitatea sa se concentrează pe extinderea utilizării tehnologiilor auto ADI către piețe din afara sectorului auto.

Vizitați https://ez.analog.com

Glosar de termeni
GMSL (Gigabit Multimedia Serial Link) – Tehnologie de comunicație serială de mare viteză care poate transporta date video, semnale de control și alimentare printr-un singur cablu.
SERDES (Serializer/Deserializer) – Pereche de circuite care serializează și deserializază datele pentru transmisia eficientă între senzori și unitățile de procesare.
PoC (Power-over-Coax) – Tehnologie care permite transmiterea alimentării și a datelor prin același cablu coaxial.
BER (Bit Error Rate) – Rata erorilor de biți apărute într-o legătură de comunicație, utilizată pentru evaluarea integrității transmisiei.
FEC (Forward Error Correction) – Tehnică de corecție anticipată a erorilor care permite detectarea și corectarea unor erori fără retransmiterea datelor.
ToF (Time of Flight) – Metodă de măsurare a distanței prin determinarea timpului necesar unui semnal luminos pentru a ajunge la obiect și a reveni.
LiDAR (Light Detection and Ranging) – Tehnologie de detecție și măsurare a distanței cu ajutorul luminii, utilizată frecvent pentru generarea norilor de puncte 3D.
SLAM (Simultaneous Localization and Mapping) – Tehnică prin care un robot își determină simultan poziția și construiește o hartă a mediului.
ISP (Image Signal Processor) – Procesor specializat pentru prelucrarea datelor provenite de la senzorii de imagine.
MIPI-CSI – Interfață standardizată pentru transferul datelor dintre camere și procesoarele de aplicații.
ASIL-B – Nivel de integritate a siguranței definit de standardul ISO 26262 pentru sisteme electronice din industria auto.