
Monitorizarea vibrațiilor și detectarea locală a anomaliilor cu ajutorul inteligenței artificiale. (Ilustrație conceptuală generată cu AI)
Integrarea inteligenței artificiale (AI) la nivelul senzorului, prin procesarea locală a datelor (edge AI), transformă sistemele de monitorizare a stării echipamentelor, permițând luarea deciziilor în timp real cu cerințe reduse de comunicație. Articolul prezintă implementarea practică a unui model AI pentru detectarea defectelor motoarelor pe o platformă wireless de monitorizare. Modelul, un autoencoder convoluțional, este antrenat cu date de vibrații corespunzătoare funcționării normale a motorului, pentru a identifica ulterior anomalii asociate dezechilibrului, nealinierii și defectelor rulmenților. Sunt descrise etapele implementării, de la preprocesarea seriilor temporale de vibrații până la arhitectura rețelei neurale și metodologia de antrenare. Rezultatele arată că această abordare permite detectarea fiabilă a defectelor și reducerea semnificativă a consumului de energie, făcând posibile soluții scalabile de întreținere predictivă în mediile industriale.
Introducere
Întreținerea predictivă are un rol esențial în Industrie 4.0, permițând detectarea timpurie a defectelor la echipamentele cu piese în rotație, precum motoarele, pompele și turbinele. Sistemele tradiționale de monitorizare se bazează pe procesarea centralizată, datele brute de la senzori fiind transmise continuu către un sistem gazdă. Deși eficientă, această abordare implică cerințe semnificative privind lățimea de bandă a rețelei și consumul de energie, precum și limitări legate de latență.
Utilizarea unui senzor cu capabilități edge AI, care execută local inferența, reduce dependența de analiza datelor în cloud sau la nivelul unui gateway, scurtează timpul necesar luării deciziilor, îmbunătățește eficiența sistemului și prelungește autonomia bateriei. Totuși, proiectarea unui sistem care să asigure atât detectarea fiabilă a defectelor prin AI, cât și consumul redus de energie necesar senzorilor wireless poate fi dificilă.
Acest articol reprezintă ultima parte a unei serii de trei articole dedicate dezvoltării platformei de monitorizare a stării echipamentelor Voyager4.
În partea I a fost prezentat senzorul wireless de monitorizare a stării Voyager4, abordând elementele esențiale ale arhitecturii sale, proiectarea hardware, caracterizarea consumului de energie și integrarea mecanică.
Partea a II-a s-a concentrat asupra arhitecturii software și a algoritmului AI, descriind o abordare completă, la nivel de sistem, pentru dezvoltarea și implementarea modelului pe Voyager4.
Partea a III-a analizează implementarea practică a algoritmului AI și diferitele tipuri de defecte pe care Voyager4 le poate detecta, precum dezechilibrul, nealinierea și defectele rulmenților.
Setul de date pentru detectarea defectelor
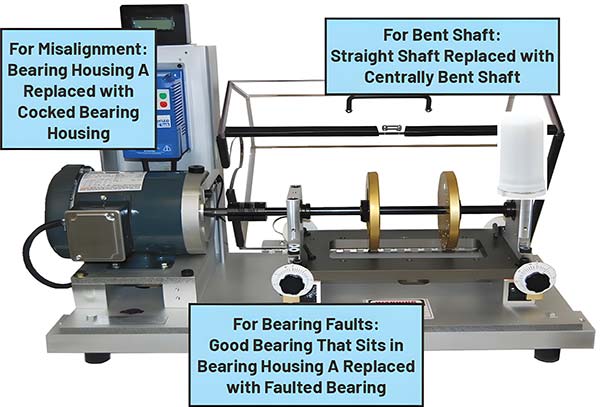
Figura 1: Bancul de testare utilizat pentru colectarea datelor de antrenare. (Sursă: ADI)
Caracteristicile semnalului
Setul de date SampleMotorDataLimerick,¹ utilizat în acest proiect, conține semnale de vibrații de înaltă rezoluție, înregistrate atât în timpul funcționării normale a motorului, cât și în prezența unor defecte. Pentru antrenarea modelului sunt utilizate datele corespunzătoare funcționării normale. Bancul de testare folosit pentru colectarea datelor este prezentat în figura 1. Înregistrările cuprind vibrații măsurate pe trei axe (X, Y, Z), eșantionate la 20 kHz, permițând analiza componentelor de joasă și de înaltă frecvență ale semnalului.
Semnalul de vibrație poate fi modelat astfel:
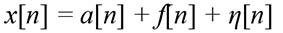
Prezența defectelor produce modificări ale semnalului, precum distorsiuni armonice, modulații de amplitudine și fenomene tranzitorii de înaltă frecvență. De exemplu, dezechilibrul determină, de regulă, creșterea amplitudinii la frecvența fundamentală, nealinierea introduce armonici, iar defectele rulmenților generează impulsuri de înaltă frecvență (vezi figura 2). Aceste diferențe stau la baza detectării anomaliilor.²
Pregătirea datelor de vibrații pentru modelul AI
| Etapa de preprocesare | Exemplu | Scop |
| Eliminarea offsetului DC și a contribuției gravitației | Filtrare trece-sus sau scăderea valorii medii calculate separat pentru fiecare axă | Elimină componenta statică datorată gravitației și offsetului DC al senzorului din măsurătorile accelerometrului. |
| Reeșantionare | Reducerea sau creșterea ratei de eșantionare pentru a obține o valoare comună, de exemplu, 1 kHz | Aduce la aceeași rată de eșantionare înregistrările realizate inițial la rate diferite. |
| Segmentare | Împărțirea semnalului în segmente de 256 sau 512 eșantioane | Asigură același număr de eșantioane pentru fiecare segment furnizat modelului. |
| Aplicarea unei funcții de fereastră (windowing) | Ponderarea eșantioanelor fiecărui segment cu o funcție Hann sau Hamming, care atenuează valorile de la marginile segmentului | Reduce scurgerea spectrală la analiza în frecvență a segmentelor de durată finită. |
| Extragerea caracteristicilor | Transformata Fourier rapidă (FFT) | Transformă datele brute din domeniul timpului într-o reprezentare în frecvență, din care se obțin caracteristici relevante pentru model. |
| Normalizare | Standardizare (scor Z) | Aduce valorile caracteristicilor la un nivel comparabil. |
| Formatarea datelor | Conversia tablourilor de date în tensori compatibili cu cadrul software utilizat | Organizează datele conform dimensiunilor așteptate de model: numărul de exemple din lot, numărul de pași temporali și numărul de canale. |
Tabelul 1: Etapele de preprocesare a datelor și rolul acestora.
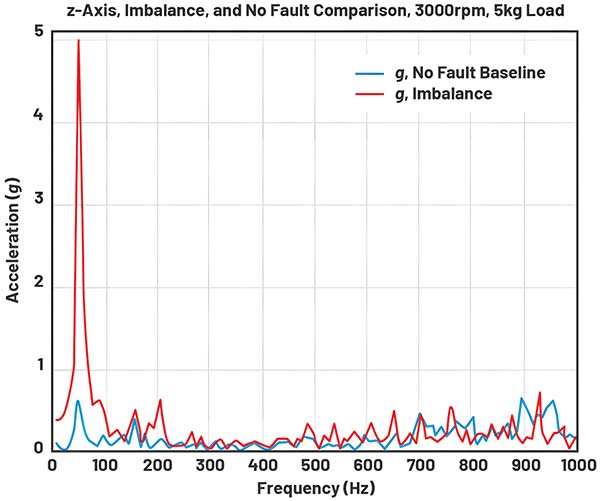
Figura 2: Comparație prin analiza FFT între funcționarea normală și funcționarea cu dezechilibru. (Sursă: ADI)
Preprocesarea datelor
Înainte de a fi utilizate pentru antrenarea unui model, datele brute de la senzori trebuie să parcurgă o serie de etape de preprocesare. Acestea asigură consistența datelor și reduc influența erorilor sistematice și a zgomotului, astfel încât modelul să învețe tiparele relevante, fără a fi influențat de artefactele introduse de lanțul de semnal al senzorilor.
Fluxul de preprocesare pentru autoencoderul utilizat în Voyager4, prezentat mai detaliat în tabelul 1, include împărțirea datelor în segmente de lungime fixă, normalizarea și organizarea lor în tensori cu o structură bine definită.
Nu există o combinație de etape care să garanteze cele mai bune performanțe în toate situațiile. De exemplu, au fost evaluate atât utilizarea transformatei Fourier rapide (FFT), cât și cea a spectrogramei pentru extragerea caracteristicilor. În acest caz, varianta bazată pe FFT a oferit rezultate mai bune în ceea ce privește acuratețea modelului.
Structura modelului
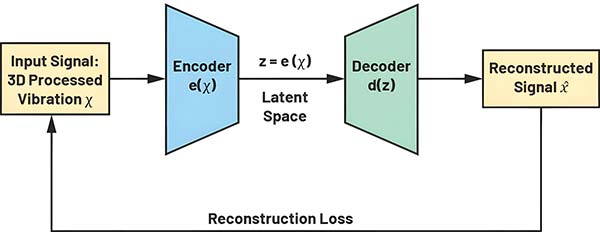
Figura 3: Diagrama de flux a autoencoderului. (Sursă: ADI)
Rețeaua neurală de tip autoencoder
Detectarea defectelor prin AI pe platforma Voyager4 se bazează pe o rețea neurală de tip autoencoder. Modelul, ilustrat în figura 3, este antrenat exclusiv cu date corespunzătoare funcționării normale a motoarelor, învățând să reconstruiască fidel tiparele de vibrații caracteristice acestei stări. Când primește date de la un motor care prezintă defecte, eroarea de reconstrucție crește, permițând sistemului să semnaleze anomalii asociate dezechilibrului, nealinierii sau defectelor rulmenților.
Structura și antrenarea modelului
Autoencoderele învață să reproducă la ieșire datele primite la intrare. Antrenarea urmărește păstrarea unei cantități cât mai mari de informație la comprimarea datelor prin codificare și minimizarea pierderii de reconstrucție (RL – Reconstruction Loss) după decodificare. Astfel, codificatorul și decodificatorul învață împreună o schemă de codificare și decodificare adaptată datelor de antrenare. Această arhitectură se pretează învățării nesupravegheate: modelul învață să reconstruiască semnalele corespunzătoare funcționării normale, iar datele asociate unor defecte, care se abat de la tiparele învățate, conduc la valori ridicate ale pierderii de reconstrucție.
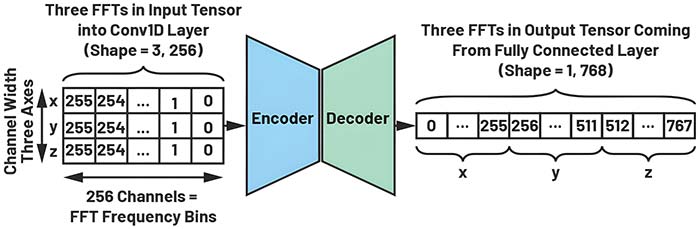
Figura 4: Organizarea datelor la intrarea și la ieșirea autoencoderului. (Sursă: ADI)
Datele de intrare sunt organizate într-un tensor bidimensional cu dimensiunile (256, 3), corespunzătoare unui număr de 256 de canale, fiecare cu câte trei valori. Fiecare canal reprezintă o componentă de frecvență a FFT și conține valorile acesteia pentru cele trei axe de măsurare a vibrațiilor. La nivelul stratului de intrare, filtrele rețelei neurale convoluționale (CNN) prelucrează separat datele corespunzătoare fiecărei axe. Informațiile provenite de la cele trei axe sunt combinate în interiorul modelului. La ieșire, datele sunt organizate într-un tensor unidimensional cu 768 de elemente: trei axe × 256 de componente de frecvență. Această organizare se explică prin faptul că stratul de ieșire al rețelei neurale este un strat complet conectat, nu un strat convoluțional.
Figura 4 ilustrează structura datelor la intrarea și la ieșirea modelului.
Alegerea unui strat complet conectat la ieșire (precum și a mai multor straturi ascunse de același tip) este determinată de lipsa suportului pentru convoluții transpuse unidimensionale (1D) în ansamblul software utilizat pentru implementare. Aceste operații sunt folosite în mod obișnuit în decodificator pentru reconstruirea datelor pornind de la reprezentarea lor comprimată. În codificator sunt utilizate straturi convoluționale pentru a reduce numărul total de parametri ai modelului (vezi figura 5).
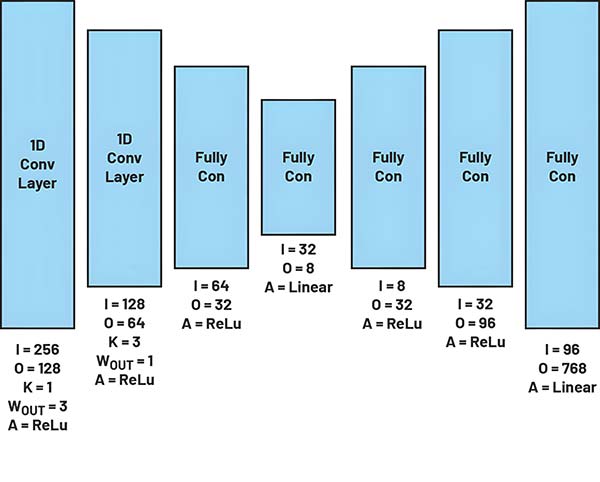
Figura 5: Straturile modelului, filtrele și funcțiile de activare. (Sursă: ADI)
Implementarea modelului
Arhitectura este optimizată pentru implementarea pe microcontrolerul MAX78000, astfel încât complexitatea modelului să se încadreze în limitele stricte de memorie și capacitate de calcul ale dispozitivelor edge. Procesul de încărcare a modelului pe Voyager4 este descris în Partea a II-a a acestei serii, dedicată implementării firmware-ului.
Evaluarea modelului
Eroarea de reconstrucție
Pentru evaluarea modelului, singura funcție de pierdere utilizată este media pătratelor diferențelor dintre valorile de ieșire și cele de intrare. Această măsură cuantifică eroarea de reconstrucție, adică abaterea dintre datele reconstruite de model și datele furnizate la intrare.
Figura 6 prezintă histogramele erorilor de reconstrucție pentru datele de validare și pentru cele asociate anomaliilor. Setul de date utilizat cuprinde 10 regimuri distincte de funcționare normală și 120 de scenarii de funcționare cu defecte. Cu cât modelul trebuie să recunoască mai puține regimuri normale, cu atât îi este mai ușor să învețe tiparele acestora. În consecință, este mai probabil ca suprapunerea dintre cele două distribuții să fie redusă: unele exemple de funcționare normală pot produce erori de reconstrucție relativ mari, iar unele exemple cu defecte pot produce erori relativ mici.
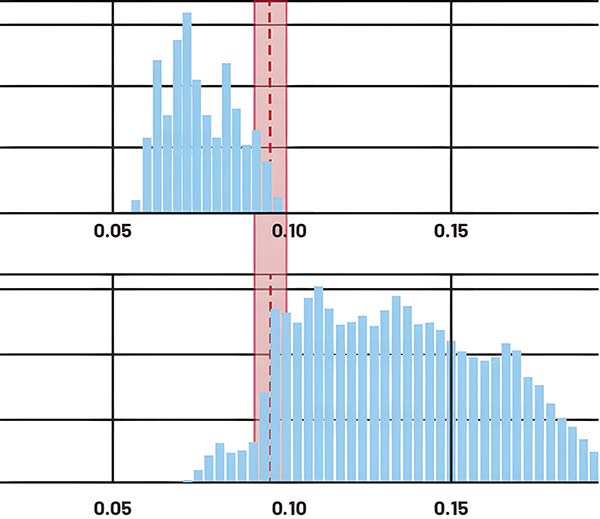
Figura 6: Stabilirea pragului de decizie. (Sursă: ADI)
Banda roșie din figura 6 evidențiază zona de suprapunere, în care pot apărea rezultate fals pozitive – alarme de defect pentru o funcționare normală – sau fals negative – situații în care un defect existent nu este detectat.
Pragul de decizie
Pragul de decizie, reprezentat prin linia roșie întreruptă din figura 6, este ales în funcție de nivelurile de rezultate fals pozitive și fals negative acceptabile pentru aplicație. De exemplu, pentru monitorizarea unui motor critic dintr-un proces industrial esențial, se poate alege un prag mai scăzut pentru a reduce riscul ca un defect să rămână nedetectat.
Setul complet de date utilizat în proiect, împreună cu ghiduri detaliate pentru încărcarea și preprocesarea acestora, este disponibil în resursele GitHub ale proiectului.¹
Concluzie
Articolul prezintă un flux de lucru complet și practic pentru implementarea unui model edge AI destinat monitorizării stării motoarelor. Prin combinarea măsurării vibrațiilor de înaltă rezoluție cu un autoencoder convoluțional optimizat, sistemul învață comportamentul normal al motorului și detectează abaterile asociate unor defecte frecvente, precum dezechilibrul, nealinierea și defectele rulmenților. Pierderea de reconstrucție (RL) servește drept indicator pentru detectarea anomaliilor, fără ca antrenarea modelului să necesite date etichetate care descriu defecte. Această abordare este deosebit de potrivită pentru mediile industriale în care datele despre funcționarea cu defecte sunt puține.
Referințe
1. “Motor Fault Detection at the Edge Using MAX78000.” GitHub.
2. Richard Anslow și Chris Murphy. “How to Choose the Best MEMS Sensor for a Wireless Condition-Based Monitoring System—Part 2: How to Detect Mechanical Faults.” Analog Devices, Inc., Ianuarie 2022.
Autori:
Richard Anslow, Senior Manager, Analog Devices
Tom Sharkey, Senior Engineer, Analog Devices
Despre autori:
Richard Anslow este manager senior în cadrul diviziei Industrial Automation a Analog Devices și activează în domeniul proiectării sistemelor software. Domeniile sale de expertiză includ monitorizarea stării echipamentelor, controlul motoarelor și proiectarea sistemelor de comunicații industriale. A obținut diplomele de licență și master în inginerie la Universitatea din Limerick, Irlanda. Recent, a absolvit un program postuniversitar în inteligență artificială (AI) și învățare automată (ML) la Universitatea Purdue.
Tom Sharkey este inginer de aplicații pentru sisteme în cadrul diviziei Industrial Edge, Motion and Robotics a Analog Devices. A obținut diploma de licență în inginerie electronică și calculatoare la Universitatea din Limerick în 2020. Are experiență în domeniul senzorilor pentru monitorizarea stării echipamentelor, al dezvoltării de firmware și software și al controlului motoarelor.

Vizitați https://ez.analog.com

Glosar de termeni
Inteligență artificială și analiza locală
Edge AI: Executarea modelelor de inteligență artificială aproape de sursa datelor, de exemplu, direct în dispozitivul de monitorizare.
Inferență: Aplicarea unui model deja antrenat asupra unor date noi pentru a obține un rezultat.
Autoencoder: Rețea neurală care învață să reconstruiască datele de intrare folosind o reprezentare internă comprimată. Diferențele de reconstrucție pot indica anomalii.
CNN (Convolutional Neural Network): Rețea neurală convoluțională care utilizează filtre antrenabile pentru a extrage caracteristici din date.
Prelucrarea semnalelor de vibrații
FFT (Fast Fourier Transform): Algoritm pentru calculul rapid al transformatei Fourier discrete, care permite descompunerea unui semnal în componentele sale de frecvență.
Tensor: Structură de date organizată pe una sau mai multe dimensiuni. În acest articol, grupează valorile asociate frecvențelor și axelor de măsurare.
Windowing: Funcție care ponderează eșantioanele unui segment de semnal pentru a reduce scurgerea spectrală la analiza FFT.
Standardizare (Scor Z): Procedeu statistic prin care fiecare valoare este exprimată prin numărul de abateri standard cu care se situează deasupra sau sub media datelor.
Detectarea anomaliilor
Pierdere de reconstrucție (RL): Măsură a diferenței dintre datele de intrare și cele reconstruite. În modelul prezentat, se calculează ca media pătratelor diferențelor.
Prag de decizie: Valoare cu care se compară eroarea de reconstrucție pentru a decide dacă datele indică o anomalie.
Rezultat fals pozitiv: Semnalarea unei anomalii atunci când echipamentul funcționează normal; reprezintă o alarmă falsă.
Rezultat fals negativ: Clasificarea drept normală a unei situații în care există un defect; problema rămâne nedetectată.