
 Progresele tot mai rapide în tehnologie și cercetare stimulează adoptarea noilor capabilități și interesul pentru valorificarea lor în vederea îmbunătățirii și completării proceselor și fluxurilor de lucru existente, în special în domeniul roboticii.
Roboții există încă din anii 1950. Unul dintre primii roboți industriali a fost Unimate, un braț manipulator hidraulic brevetat în 1953 și instalat într-o fabrică General Motors în 1961. Brațul robotic era specializat în sarcini repetitive, precum sudarea și turnarea sub presiune, revoluționând automatizarea producției. De atunci, tehnologiile care stau la baza roboticii – de la sistemele de acționare și de control al motoarelor până la siguranța funcțională – au evoluat, permițând roboților să îndeplinească sarcini mai complexe și să fie utilizați în tot mai multe industrii.
Roboții de astăzi nu mai sunt doar staționari și limitați la o singură sarcină repetitivă, ci operează și în medii dinamice, care necesită interacțiuni mai fine și mai precise cu mediul înconjurător și cu obiectele din acesta. Roboții actuali și cei ai viitorului au nevoie de dexteritatea unor “mâini” care să le permită să manipuleze obiecte și să interacționeze cu elementele din jur.
Aspecte esențiale ale mâinilor robotice
Mâinile unui robot permit mișcări mai fine și un control mai precis în interacțiunea cu obiectele și mediul înconjurător. Deși avem în minte o anumită imagine atunci când ne gândim la mâinile robotice, aspectul și funcționalitatea acestora diferă în funcție de scopul fiecărui robot.
De exemplu, un robot destinat exclusiv culegerii căpșunilor coapte de pe un câmp ar avea cerințe foarte diferite în ceea ce privește mâna robotică față de un robot conceput să colecteze și să ridice roci de mari dimensiuni de pe Marte. În mod similar, un robot staționar instalat într-o unitate de reciclare, care preia și sortează materialele reciclabile transportate pe o bandă, ar avea mâini și sisteme diferite față de un robot care efectuează operațiuni standardizate de preluare și poziționare a pieselor metalice de mari dimensiuni pentru asamblarea automobilelor. Forma constructivă, abilitățile și precizia depind de aplicația finală și de scenariul specific de utilizare.
Criterii de proiectare a mâinilor robotice
Aspectele care trebuie luate în considerare în privința dexterității mâinilor robotice – precum numărul de articulații, numărul de motoare și actuatoare, nivelul de precizie necesar sau existența unor funcții de procesare activă și de luare a deciziilor – pot fi analizate astfel:
- Mediul: În ce mediu este utilizat robotul?
– Staționar vs. dinamic: Este robotul fixat într-un loc și interacționează cu obiectele într-un spațiu limitat sau se deplasează și operează într-un mediu dinamic, aflat în continuă schimbare?
– Sfera interacțiunii: Este mâna robotică o extensie a unui robot autonom, face parte dintr-un proces care implică intervenția umană sau reprezintă chiar o extensie a corpului uman (de exemplu, o proteză de mână)?
- Interacțiunea cu obiectele: Cu ce tipuri de obiecte interacționează mâna robotică?
– Obiecte uniforme sau variabile: Sunt obiectele uniforme (de exemplu, aceleași șuruburi sau panouri metalice pe o linie de asamblare) sau diferă de fiecare dată (de exemplu, un robot care colectează diverse tipuri de deșeuri de pe marginea unei autostrăzi)?
– Fragilitate: Cât de fragile sau delicate sunt obiectele manipulate?
– Dimensiune: Cât de mari sau mici sunt obiectele manipulate?
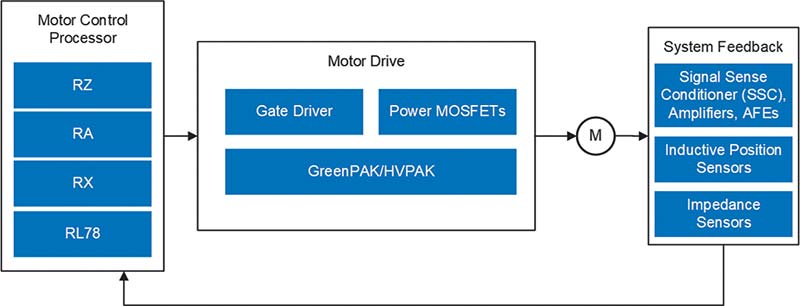
Figura 1: Schema bloc a principalelor subsisteme necesare funcționării unei mâini robotice. (Sursă: Renesas)
Caracteristicile obiectelor manipulate și ale mediului în care operează mâinile robotice determină funcționalitățile necesare ale sistemului, precum:
- Inteligență artificială (AI) integrată sau algoritm de control prestabilit
- Numărul de motoare
- Precizia controlului și acționării motoarelor
- Sisteme de feedback pentru motoare și senzori
Asigurarea dexterității mâinilor robotice
Pentru ca o mână robotică să îndeplinească sarcinile prevăzute, sistemul său trebuie să integreze următoarele subsisteme și funcții:
- Coordonarea sistemului: Stabilirea acțiunilor pe baza unor algoritmi prestabiliți sau a inteligenței artificiale (AI), pentru luarea deciziilor în timp real.
- Controlul motoarelor: Gestionarea semnalelor de comandă și a logicii de control.
- Acționarea motoarelor: Amplificarea în putere a semnalelor de comandă pentru alimentarea motoarelor și obținerea mișcării necesare.
- Feedback-ul motoarelor și al mâinii robotice: Informații de feedback privind funcționarea motoarelor, necesare evaluării mișcării efectuate.
Coordonarea sistemului
Coordonarea sistemului determină ce anume declanșează acțiunile unei mâini robotice și depinde de natura sarcinilor și de nivelul de autonomie al robotului: sarcini dinamice (care necesită luarea deciziilor în timp real, în cazul unui mediu dinamic și/sau al unor obiecte variabile) sau sarcini standardizate (mediu static, flux de lucru previzibil, obiecte uniforme).
Un robot industrial utilizat pentru a ridica și a menține în poziție panouri metalice în procesul de asamblare a automobilelor trebuie să funcționeze rapid și eficient. Astfel, coordonarea sistemului poate fi realizată prin intermediul unui controler logic programabil industrial (PLC), cu o logică de coordonare prestabilită, care permite optimizarea acțiunilor robotului și obținerea unei eficiențe ridicate a procesului.
Coordonarea bazată pe inteligență artificială
Pe de altă parte, un robot de servire a mesei (robot de servicii), care trebuie să transporte mâncarea la masa potrivită dintr-un restaurant și să așeze farfuria fără a vărsa conținutul acesteia, ar avea probabil nevoie de un sistem de coordonare bazat pe inteligență artificială. Acesta trebuie să poată percepe mediul înconjurător, inclusiv prin intermediul camerelor video și să ia decizii în timp real cu privire la modul în care trebuie să acționeze mâinile robotice. De exemplu, sistemul trebuie să stabilească modul în care este ținut un bol pentru a-l așeza corect pe masă, în fața persoanei potrivite, ajustând mișcările în funcție de cât de plin este acesta și evitând vărsarea conținutului.
Acțiunile unei mâini robotice depind de modul de coordonare a sistemului – fie că este vorba despre un algoritm de control optimizat sau despre un sistem dinamic bazat pe inteligență artificială.
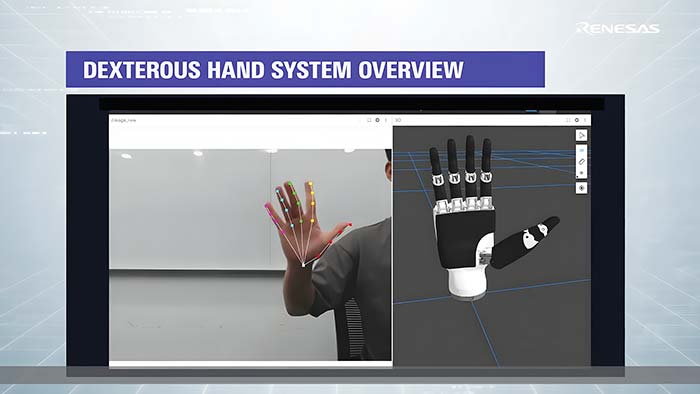
Un exemplu de sistem dinamic bazat pe AI, utilizat într-o aplicație pentru mâini robotice, este demonstrația realizată de Renesas cu un sistem de mână robotică cu dexteritate avansată și viziune AI. Acesta utilizează un microprocesor (MPU) de înaltă performanță specializat în viziune AI, care permite controlul inteligent prin gesturi. Microprocesorul se conectează la camere pentru a prelua informații vizuale și execută procesarea AI la marginea rețelei (edge AI), asigurând controlul precis al mâinii robotice, astfel încât aceasta să poată reproduce mișcările detectate de cameră.
Controlul motoarelor
Odată ce sistemul de coordonare a stabilit efectuarea unei acțiuni, comanda este transmisă sistemului mâinii robotice, unde funcția de control al motoarelor gestionează în timp real semnalele de comandă și logica necesare producerii mișcării.
În cazul mâinilor robotice, controlul motoarelor reprezintă etapa în care intenția stabilită la nivel superior se transformă în interacțiune fizică. O mână robotică poate avea nevoie să cuprindă un obiect fără a-l zdrobi, să mențină prinderea în timp ce robotul se deplasează și să coordoneze mai multe articulații, astfel încât vârfurile degetelor să urmeze o traiectorie lină și repetabilă. Aceste comportamente depind de rapiditatea și precizia cu care poate fi comandat fiecare motor și de capacitatea controlerului de a asigura reglarea în buclă închisă pe baza feedbackului de poziție, curent/cuplu și forță. Pe măsură ce aplicațiile evoluează de la simple operațiuni de preluare și plasare a unor piese uniforme la manipularea obiectelor fragile și variabile în medii dinamice, cerințele privind controlul motoarelor și complexitatea arhitecturii asociate cresc în consecință.
Arhitectura controlului motoarelor și alegerea controlerului
Această funcție este gestionată de obicei de un microcontroler (MCU) sau un microprocesor (MPU), care comunică cu sistemul de coordonare sau cu interfața utilizatorului și se conectează la senzori, circuite de feedback și etajul de acționare a motoarelor. Pe lângă gestionarea comunicațiilor și a rutării semnalelor, procesorul de control al motoarelor execută algoritmii care determină modul în care este acționat fiecare motor. Principalele criterii de selecție includ numărul de motoare care trebuie controlate, performanța necesară a buclei de control, complexitatea calculelor și tipurile de senzori și de feedback utilizate la nivelul motoarelor și al mâinii robotice.
Controlul motoarelor mâinii robotice poate fi organizat în cascadă, prin utilizarea mai multor sisteme și subsisteme de control și acționare a motoarelor. În funcție de subsistem (de exemplu, controlul motorului pentru încheietura mâinii sau pentru un deget) și de fragilitatea și/sau dimensiunea obiectelor manipulate, alegerea controlerului trebuie să țină seama de tipul mișcării și de nivelurile de acuratețe și precizie necesare îndeplinirii sarcinii.
Mai jos sunt prezentate câteva exemple de configurații de control al motoarelor, care includ și circuitele de acționare și răspund unor cerințe variate de manipulare și interacțiune cu obiectele. Acestea acoperă aspecte precum tipul motorului, care influențează caracteristicile mișcării și interacțiunea cu obiectele, numărul de motoare care pot fi controlate, posibilitățile de comunicare industrială, implementarea siguranței funcționale, interfețele disponibile pentru senzori și alte caracteristici ale sistemului.
Exemple de scheme bloc pentru aplicații de control al motoarelor
- Controlul motoarelor pas cu pas: Pentru realizarea mișcărilor unghiulare și asigurarea cuplului de menținere.
- Controlul motoarelor BLDC cu resolver: Motoare BLDC pentru mișcare continuă și uniformă, cu precizie ridicată.
- Control industrial al motoarelor pe 6 și 9 axe, cu Ethernet: Control scalabil și de înaltă performanță al motoarelor, cu procesare aritmetică avansată, planificarea mișcării și generarea traiectoriilor.
- Sistem de control al motoarelor cu rețea industrială și siguranță funcțională: Control de înaltă performanță și precizie ridicată pentru mai multe motoare (până la 9), cu arhitectură integrată de siguranță funcțională.
Controlul motoarelor unei mâini robotice depinde, în ultimă instanță, de aplicația finală și de modul în care este utilizat robotul: ce nivel de dexteritate trebuie să aibă mâna, ce sarcini îndeplinește, ce tipuri de obiecte manipulează și multe altele.
Revenind la exemplele anterioare, un robot industrial utilizat pe liniile de asamblare din fabrici poate necesita un sistem de control al motoarelor cu rețea industrială și siguranță funcțională, pentru a respecta reglementările de siguranță aplicabile. Pe de altă parte, dacă o mână robotică este destinată să funcționeze ca parte a unui braț robotic de asistență cu dexteritate ridicată, pentru a ajuta la hrănirea persoanelor cu dizabilități fizice, un sistem de control al motoarelor BLDC cu resolver poate asigura mișcări line și continue, oferind totodată precizia ridicată necesară sarcinilor care implică mișcări fine.
Alegerea procesorului potrivit pentru controlul motoarelor poate face posibilă aplicația dorită și îi poate îmbunătăți performanțele. Puteți consulta ghidul nostru privind procesoarele pentru controlul motoarelor, care vă poate ajuta să începeți selectarea dispozitivului potrivit pentru cerințele aplicației dumneavoastră de mână robotică.
Acționarea motoarelor
După ce procesorul de control al motoarelor determină ce trebuie să facă fiecare actuator, etajul de acționare furnizează puterea electrică necesară pentru executarea mișcării. Acest etaj este necesar deoarece ieșirile controlerului pot genera doar semnale de comandă de mică putere (precum PWM, pas/direcție sau valori țintă ale curentului), în timp ce motoarele unei mâini robotice necesită curenți mai mari și forme de undă de tensiune specifice pentru a produce cuplul și mișcarea dorite.
În practică, etajul de acționare combină amplificarea de putere, comutația fazelor, reglarea curentului și funcțiile de protecție, astfel încât mâna robotică să se poată mișca eficient și să răspundă previzibil în condiții variabile de sarcină și de contact.
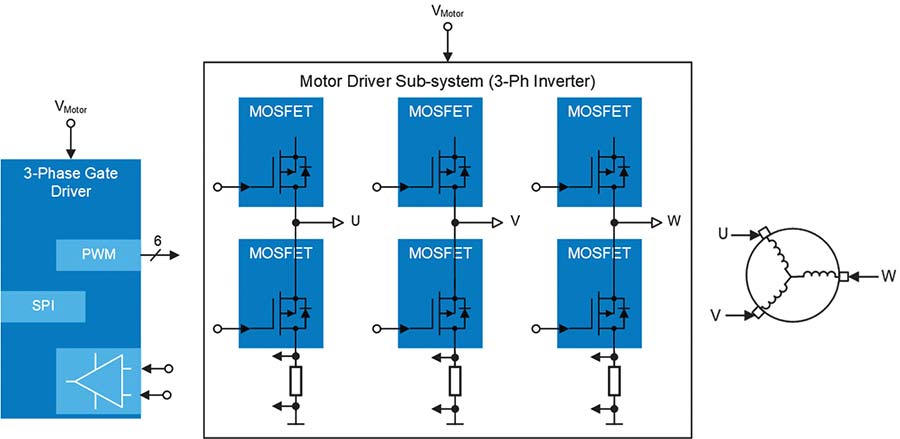
Figura 2: Schema bloc a unui lanț de acționare bazat pe o arhitectură cu invertor trifazic și driver de poartă. (Sursă: Renesas)
Soluțiile de acționare pot varia semnificativ chiar și în cadrul aceleiași mâini robotice, în funcție de tipul motorului (servomotor, motor pas cu pas, BLDC) și de nivelul de putere necesar fiecărei articulații sau fiecărui deget. În general, un lanț de acționare include componente de bază precum drivere de poartă și tranzistoare MOSFET de putere pentru comutarea și reglarea curentului, împreună cu circuite auxiliare pentru măsurare, detectarea și gestionarea defecțiunilor. În unele arhitecturi, pot fi utilizate și dispozitive programabile cu semnal mixt, precum HVPAK (dispozitive programabile cu semnal mixt de înaltă tensiune), pentru a implementa sau a prelua funcții auxiliare de logică de interconectare și protecție asociate etajului de acționare.
Feedback-ul motoarelor și al senzorilor
În cazul unei mâini robotice, nu este suficient să se stabilească ce trebuie să facă, ci și modul în care mișcările sale trebuie controlate și realizate. Feedback-ul motoarelor și senzorii sunt esențiali pentru a permite interacțiuni controlate în buclă închisă, astfel încât mâna robotică să-și poată monitoriza și corecta acțiunile în timp real.
Feedback-ul este esențial deoarece mâinile robotice interacționează permanent cu obiectele și mediul înconjurător: încărcarea mecanică se modifică atunci când sunt ridicate obiecte, pot apărea coliziuni neașteptate sau blocaje și alte situații neprevăzute. Monitorizarea continuă a parametrilor esențiali, precum poziția motorului, viteza, cuplul și forțele de contact, permite mâinii robotice să mențină precizia mișcărilor, să regleze forța de prindere sau de contact, să detecteze defecțiunile și să se adapteze la variațiile de dimensiune, formă și fragilitate ale obiectelor.
O varietate de senzori și circuite de condiționare a semnalelor pot fi integrate într-o mână robotică pentru a asigura:
- Feedback privind poziția și viteza, pentru a determina poziția fiecărei articulații și viteza cu care aceasta se deplasează, asigurând traiectorii precise și operațiuni de prindere repetabile.
- Feedback privind curentul/cuplul, pentru reglarea cuplului motorului, obținerea unor mișcări fluide și controlul forței de prindere.
- Feedback privind forța și contactul tactil, prin intermediul senzorilor de forță și al matricelor de senzori de presiune, pentru detectarea contactului, a alunecării și a forței aplicate la vârfurile degetelor, permițând manipularea delicată a obiectelor.
Integrarea senzorilor și controlul forței
În punctele cheie ale mâinii robotice sunt amplasați diferiți senzori pentru măsurarea unor parametri precum presiunea și poziția. Semnalele furnizate de aceștia trebuie amplificate, condiționate și procesate, astfel încât controlerul sistemului să poată interpreta datele cu precizie și fiabilitate și să acționeze în consecință pentru a corecta mișcarea și comportamentul mâinii.
Pe măsură ce crește numărul gradelor de libertate ale mâinilor robotice, feedback-ul devine și mai important. Controlerul trebuie să coordoneze numeroase articulații, utilizând în același timp informațiile privind forța și cuplul pentru a evita deteriorarea obiectelor manipulate sau chiar a mâinii robotice.
Revenind la exemplul anterior al robotului care culege căpșuni, mâna robotică trebuie să poată detecta forțele de contact și alunecarea pentru a-și ajusta prinderea în timp real, astfel încât să poată culege o căpșună fără a o zdrobi și să îmbunătățească repetabilitatea operațiunilor de manipulare delicată. În mod similar, dacă o mână robotică face parte dintr-un braț robotic de asistență pentru hrănirea unei persoane, aceasta trebuie să detecteze contactul cu gura persoanei asistate și să oprească mișcarea în acel moment.
Detectarea forței permite diferențierea dintre mișcarea liberă și contactul cu un obiect, contribuind la interacțiuni mai sigure și la un control mai precis al prinderii. Prin utilizarea feedback-ului de forță în buclă închisă și a unei interfețe uniforme pentru senzori, mâna robotică poate obține o repetabilitate mai mare în operațiunile de prindere și plasare.
Printre soluțiile esențiale de condiționare a semnalelor și tipurile de senzori care asigură feedback-ul unei mâini robotice se numără:
- Condiționarea semnalelor
– Circuite de condiționare a semnalelor de la senzori (SSC)
– Amplificatoare
– Convertoare resolver-digital
– Circuite integrate programabile cu semnal mixt AnalogPAK
- Senzori
– Senzori inductivi de poziție (IPS)
– Senzori de impedanță
Integrarea componentelor: proiectarea unei mâini robotice cu dexteritate avansată
Pornind de la elementele fundamentale – coordonarea sistemului, controlul motoarelor, acționarea acestora și sistemele de feedback – puteți proiecta arhitectura sistemului unei mâini robotice cu dexteritate avansată, adaptată aplicației finale și cerințelor specifice de utilizare.
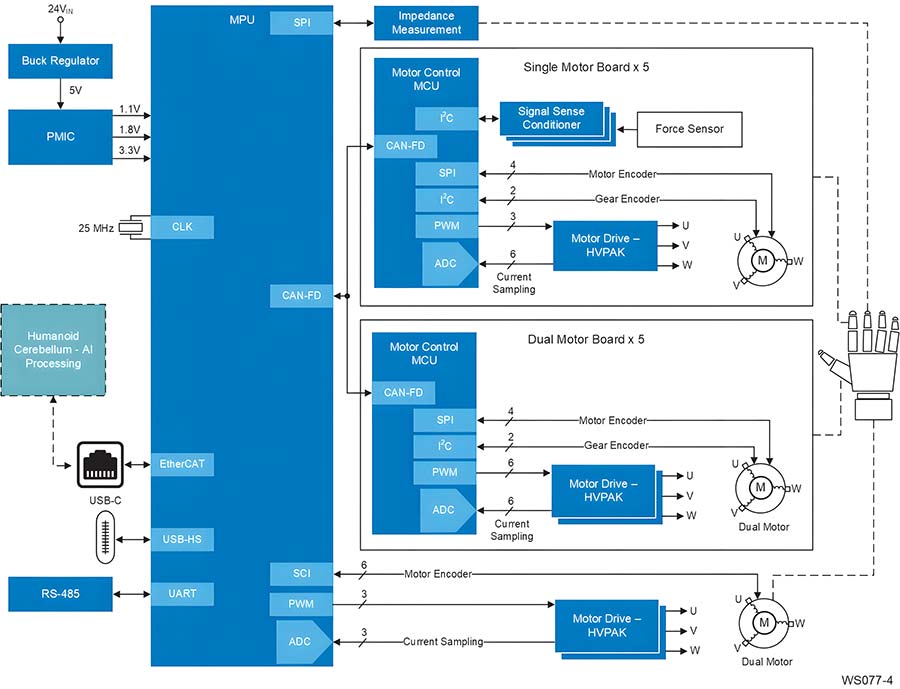
Figura 3: Arhitectura unui sistem de înaltă performanță pentru o mână robotică cu 17 grade de libertate. (Sursă: Renesas)
De exemplu, schema alăturată prezintă arhitectura unui sistem de înaltă performanță pentru o mână robotică cu 17 grade de libertate (DOF), care poate fi integrat într-un robot umanoid sau într-un alt sistem pentru a permite efectuarea unor sarcini complexe care necesită mișcări fine și precise.
Coordonarea sistemului
Primul element este coordonarea sistemului, care stabilește ce anume declanșează acțiunile mâinii robotice. Arhitectura prezentată utilizează o coordonare dinamică, prin conectarea sistemului mâinii la “cerebelul” unui robot umanoid mai mare, pentru procesarea AI și integrarea la nivel de sistem. Robotul umanoid poate utiliza tehnologii precum viziunea AI, recunoașterea vocală, cartografierea și navigarea vizuală pentru a procesa informațiile și a transmite apoi comenzi către sistemul mâinii robotice, astfel încât aceasta să execute acțiunile corespunzătoare.
O coordonare prestabilită a sistemului poate fi implementată și prin interfețe precum EtherCAT®, USB sau RS-485, permițând controlul mâinii robotice prin intermediul unei interfețe grafice de utilizator (GUI) de pe un laptop, al unui controler logic programabil (PLC) sau al altui echipament, în funcție de aplicația finală.
Controlul și acționarea motoarelor
Deoarece această arhitectură de înaltă performanță a mâinii robotice permite 17 grade de libertate (DOF), sunt utilizate mai multe procesoare de control al motoarelor, care controlează diferitele componente mobile ale mâinii, de la articulațiile degetelor până la încheietură. Fiecare mișcare fundamentală a mâinii este controlată de un procesor care gestionează funcționarea motorului asociat, împreună cu un etaj de acționare care asigură deplasarea corespunzătoare a mâinii, degetului sau articulației.
Multe dintre aceste sisteme pot fi organizate modular și interconectate prin interfețe precum CAN FD, pentru a asigura o integrare eficientă și mișcări fluide. Această abordare este utilizată în arhitectura cu 17 grade de libertate, unde sunt necesare numeroase subsisteme motorizate pentru controlul mișcărilor articulațiilor.
Să luăm, de exemplu, procesorul care controlează articulația distală a unui deget (ultima articulație, cea mai îndepărtată de palmă), prin intermediul unui singur sistem motorizat. Acesta primește o comandă de la controlerul principal al mâinii robotice și execută algoritmii și operațiile logice necesare pentru controlul mișcării articulației. Apoi, se coordonează cu componenta de acționare a motorului (HVPAK), care asigură acționarea articulației, utilizând și alte intrări de semnal și de logică, precum cele asociate codificării poziției angrenajului sau a motorului, pentru a realiza mișcarea dorită.
Integrarea senzorilor și feedback-ul sistemului
Pe lângă gestionarea semnalelor de comandă, precum PWM, sau a logicii de codificare, procesorul de control al motorului integrează și feedback-ul provenit de la motor și de la senzorii utilizați.
În acest exemplu, senzorii de presiune și de forță sunt integrați în structura mâinii robotice, permițând sistemului să detecteze contactul cu obiectele și să determine forța necesară pentru prinderea acestora. Circuitele integrate (IC) care asigură măsurarea impedanței, condiționarea semnalelor și măsurarea curentului – fie prin măsurători directe, fie prin interfațarea cu senzori externi – sunt esențiale pentru închiderea buclei de feedback împreună cu controlerul motorului. Astfel, mâna robotică poate interacționa corect și în siguranță cu obiectele și mediul înconjurător.
Concluzie
Nu există o soluție universală pentru mâinile robotice: mediul de operare, variabilitatea și fragilitatea obiectelor manipulate, precum și nivelul de autonomie definesc ceea ce înseamnă “dexteritate” pentru fiecare sistem în parte.
Cerințele de nivel înalt ale unei mâini robotice se transpun în blocurile funcționale fundamentale care asigură mișcarea acesteia: începând cu coordonarea sistemului (ce trebuie să facă mâna), continuând cu controlul motoarelor (modul în care mișcarea este comandată și coordonată), acționarea motoarelor (modul în care puterea electrică este furnizată actuatoarelor) și, în final, feedback-ul motoarelor și al senzorilor (modul în care sistemul măsoară rezultatele și efectuează corecții în timp real).
Doriți să aflați mai multe? Consultați exemplul nostru de schemă bloc pentru o mână robotică cu dexteritate avansată sau vizitați pagina noastră dedicată aplicațiilor din domeniul roboticii, unde veți găsi alte scheme bloc, proiecte de referință și produse care vă pot ajuta să dezvoltați mâini robotice cu dexteritate avansată!
Autor:
Annie Roo,
Product Marketing Manager
Renesas Electronics Europe

Renesas la electronica 2026
Hala C5, Standul 479
Glosar de termeni
Coordonarea sistemului (System Governance) – Funcție care stabilește acțiunile unui robot pe baza unor algoritmi prestabiliți sau a deciziilor generate prin inteligență artificială, în funcție de sarcină și de mediul de operare.
Dexteritate robotică (Robotic Dexterity) – Capacitatea unui sistem robotic de a executa mișcări fine, coordonate și precise, adaptându-se la forma, dimensiunea și fragilitatea obiectelor manipulate.
Grade de libertate (DOF – Degrees of Freedom) – Numărul de mișcări independente pe care le poate efectua un sistem robotic, determinând complexitatea și flexibilitatea mișcărilor sale.
Resolver – Traductor electromagnetic utilizat pentru măsurarea poziției unghiulare a rotorului unui motor și controlul precis al mișcării.
Feedback și control în buclă închisă (Closed-Loop Control) – Mecanism prin care informațiile provenite de la motoare și senzori sunt utilizate pentru monitorizarea și corectarea continuă a mișcărilor, în timp real.
Viziune AI (Vision AI) – Tehnologie care combină analiza imaginilor cu inteligența artificială pentru interpretarea informațiilor vizuale și controlul sistemelor robotice.
HVPAK – Familie Renesas de dispozitive programabile cu semnal mixt de înaltă tensiune, utilizate pentru funcții de logică, control și protecție.
CAN FD (Controller Area Network Flexible Data-rate) – Versiune extinsă a protocolului CAN, care permite transmiterea unor cadre de date mai mari și utilizarea unor viteze superioare în faza de date, facilitând comunicația dintre subsistemele robotice.
Condiționarea semnalelor de la senzori (SSC – Sensor Signal Conditioning) – Ansamblu de funcții electronice, precum amplificarea, filtrarea și adaptarea semnalelor, care permite prelucrarea precisă a informațiilor furnizate de senzori.
IPS (Inductive Position Sensors) – Senzori inductivi care măsoară poziția fără contact mecanic direct, fiind utilizați inclusiv în sistemele de control al mișcării.
EtherCAT (Ethernet for Control Automation Technology) – Protocol industrial de comunicație bazat pe Ethernet, conceput pentru schimburi rapide și deterministe de date între controlere, actuatoare și alte echipamente de automatizare.